







一颗芯片,
让桌面电子狗“活”了
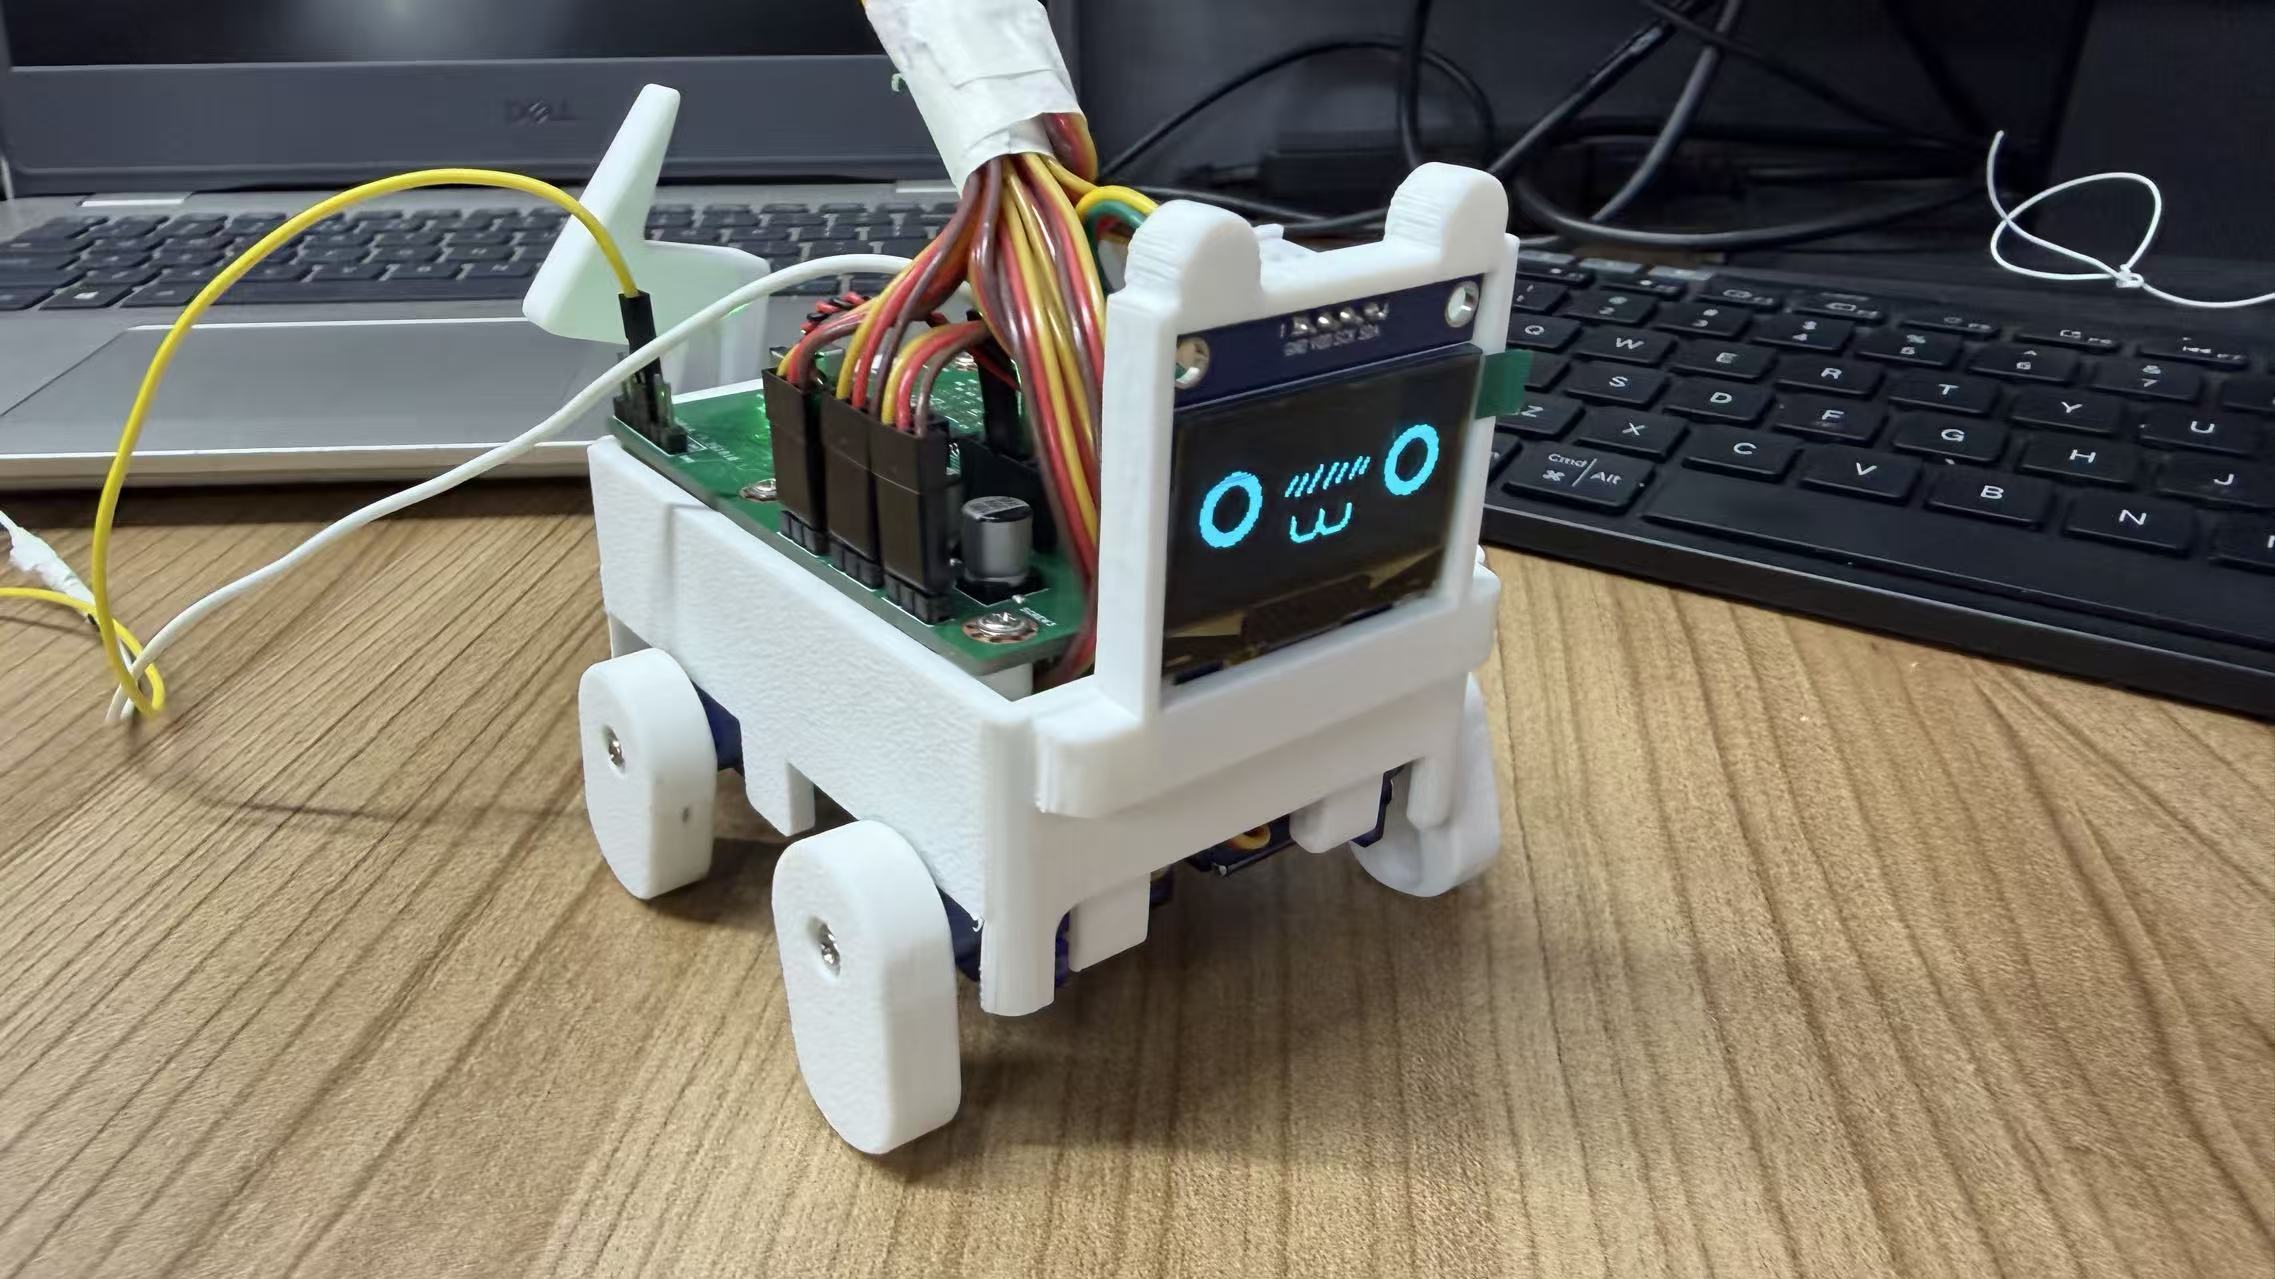
会站 · 会走 · 会起跳 · 还会听你说话
全部动作,只靠 5 路 PWM 和一颗 YS32F030
5 分钟读完 · 从舵机原理到系统框架
当机器人从实验室走向桌面,成本与集成度成了绕不开的坎。
汇春科技基于自研 YS32F030 芯片,打造了一套多路舵机控制方案,驱动一只四足桌面电子狗完成站立、前进、起跳等一整套动作。今天这篇文章,带你从舵机原理到系统框架,把这套方案一次讲透。
01 · 方案概述
本项目是一次基于 YS32F030 芯片的四足舵机桌面电子狗应用实践,方案可拆成三层看:
硬件层 定时器输出 5 路 PWM 信号(控制四足与尾巴),为舵机提供角度控制指令。
软件层 动态修改对应通道的 CCR 寄存器值,编排四足的角度变化时序,实现站立、前进、起跳等复杂动作。
交互层 主控通过 串口 连接蓝牙上位机、电脑上位机、语音模块等外部控制端,接收指令、拓展电子狗的行为。
02 · 舵机:闭环位置控制器
要让电子狗动起来,先要读懂它的核心执行元件——舵机。它本质上是一个闭环位置控制器。
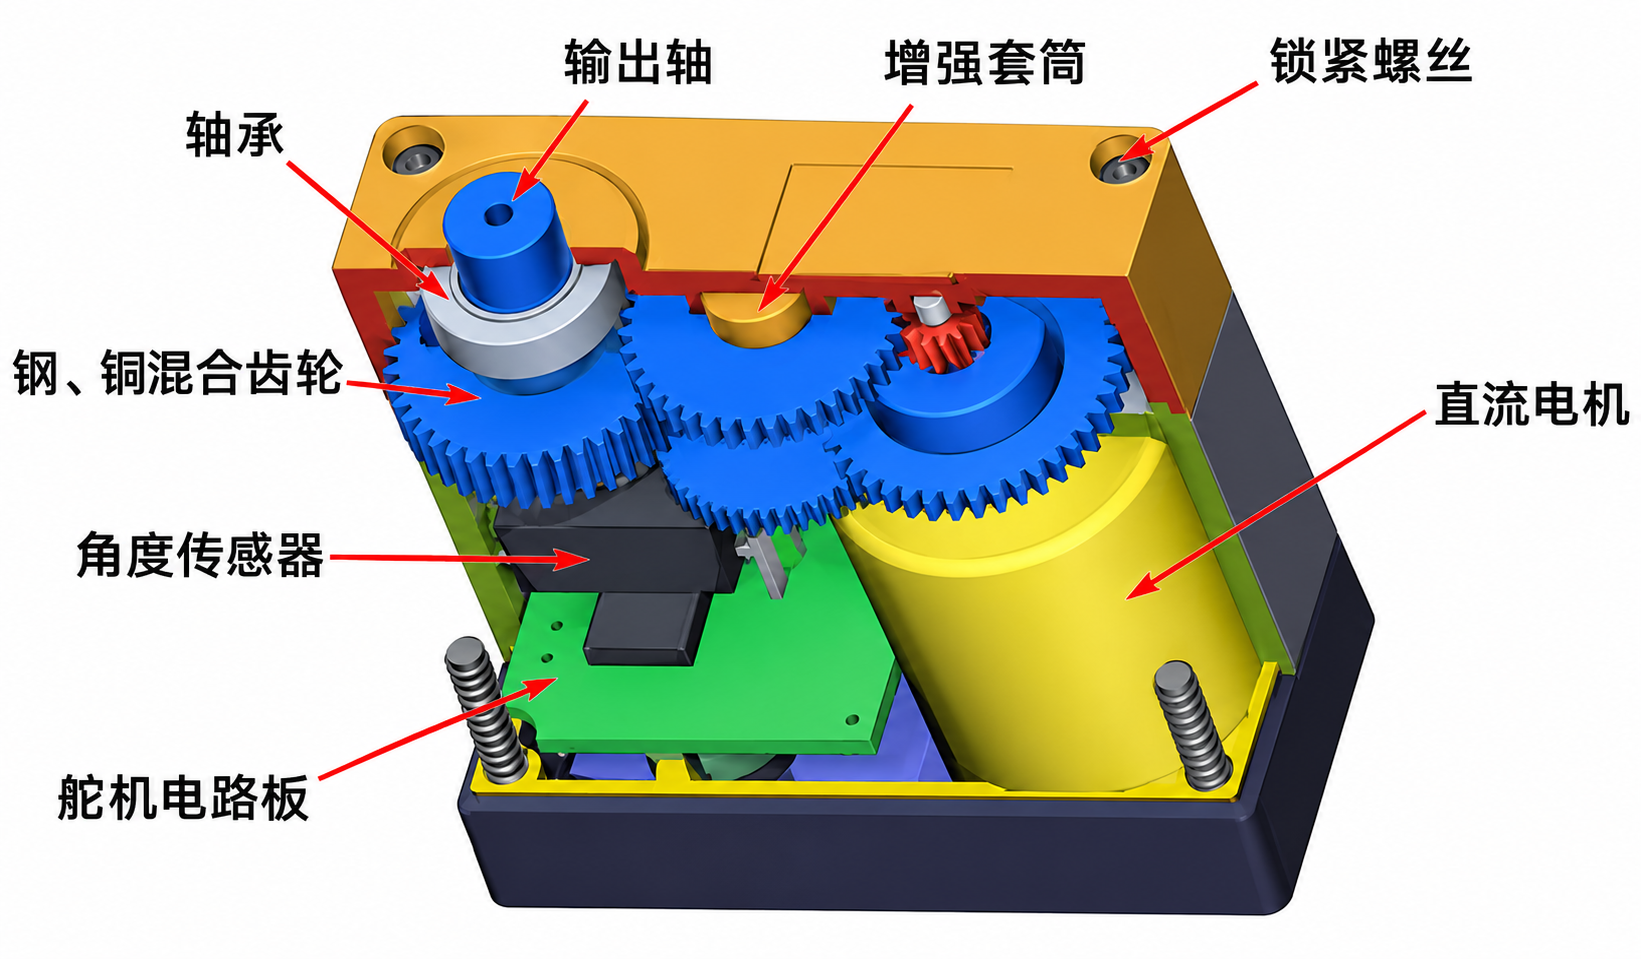
结构与闭环原理
舵机的目标是控制输出轴的角度位置:减速齿轮组提供大扭矩以维持位置,输出轴上的传感器(电位器、磁编码器等)获取位置反馈,从而形成闭环控制。
模拟舵机
接收特定频率、不同占空比的 PWM 方波,通过高电平时间换算目标角度,且需持续接收 PWM 信号以维持角度有效。
数字 / 总线舵机
内置 MCU,支持 Modbus、CAN 等总线协议,接收一次角度指令即可维持在对应角度。
本项目选型
基于成本与基础功能验证的考量,选用经典入门级模拟舵机——SG90。
舵机广泛应用于航模车模、机械臂、机器人关节及工业设备等领域。
03 · 系统框架
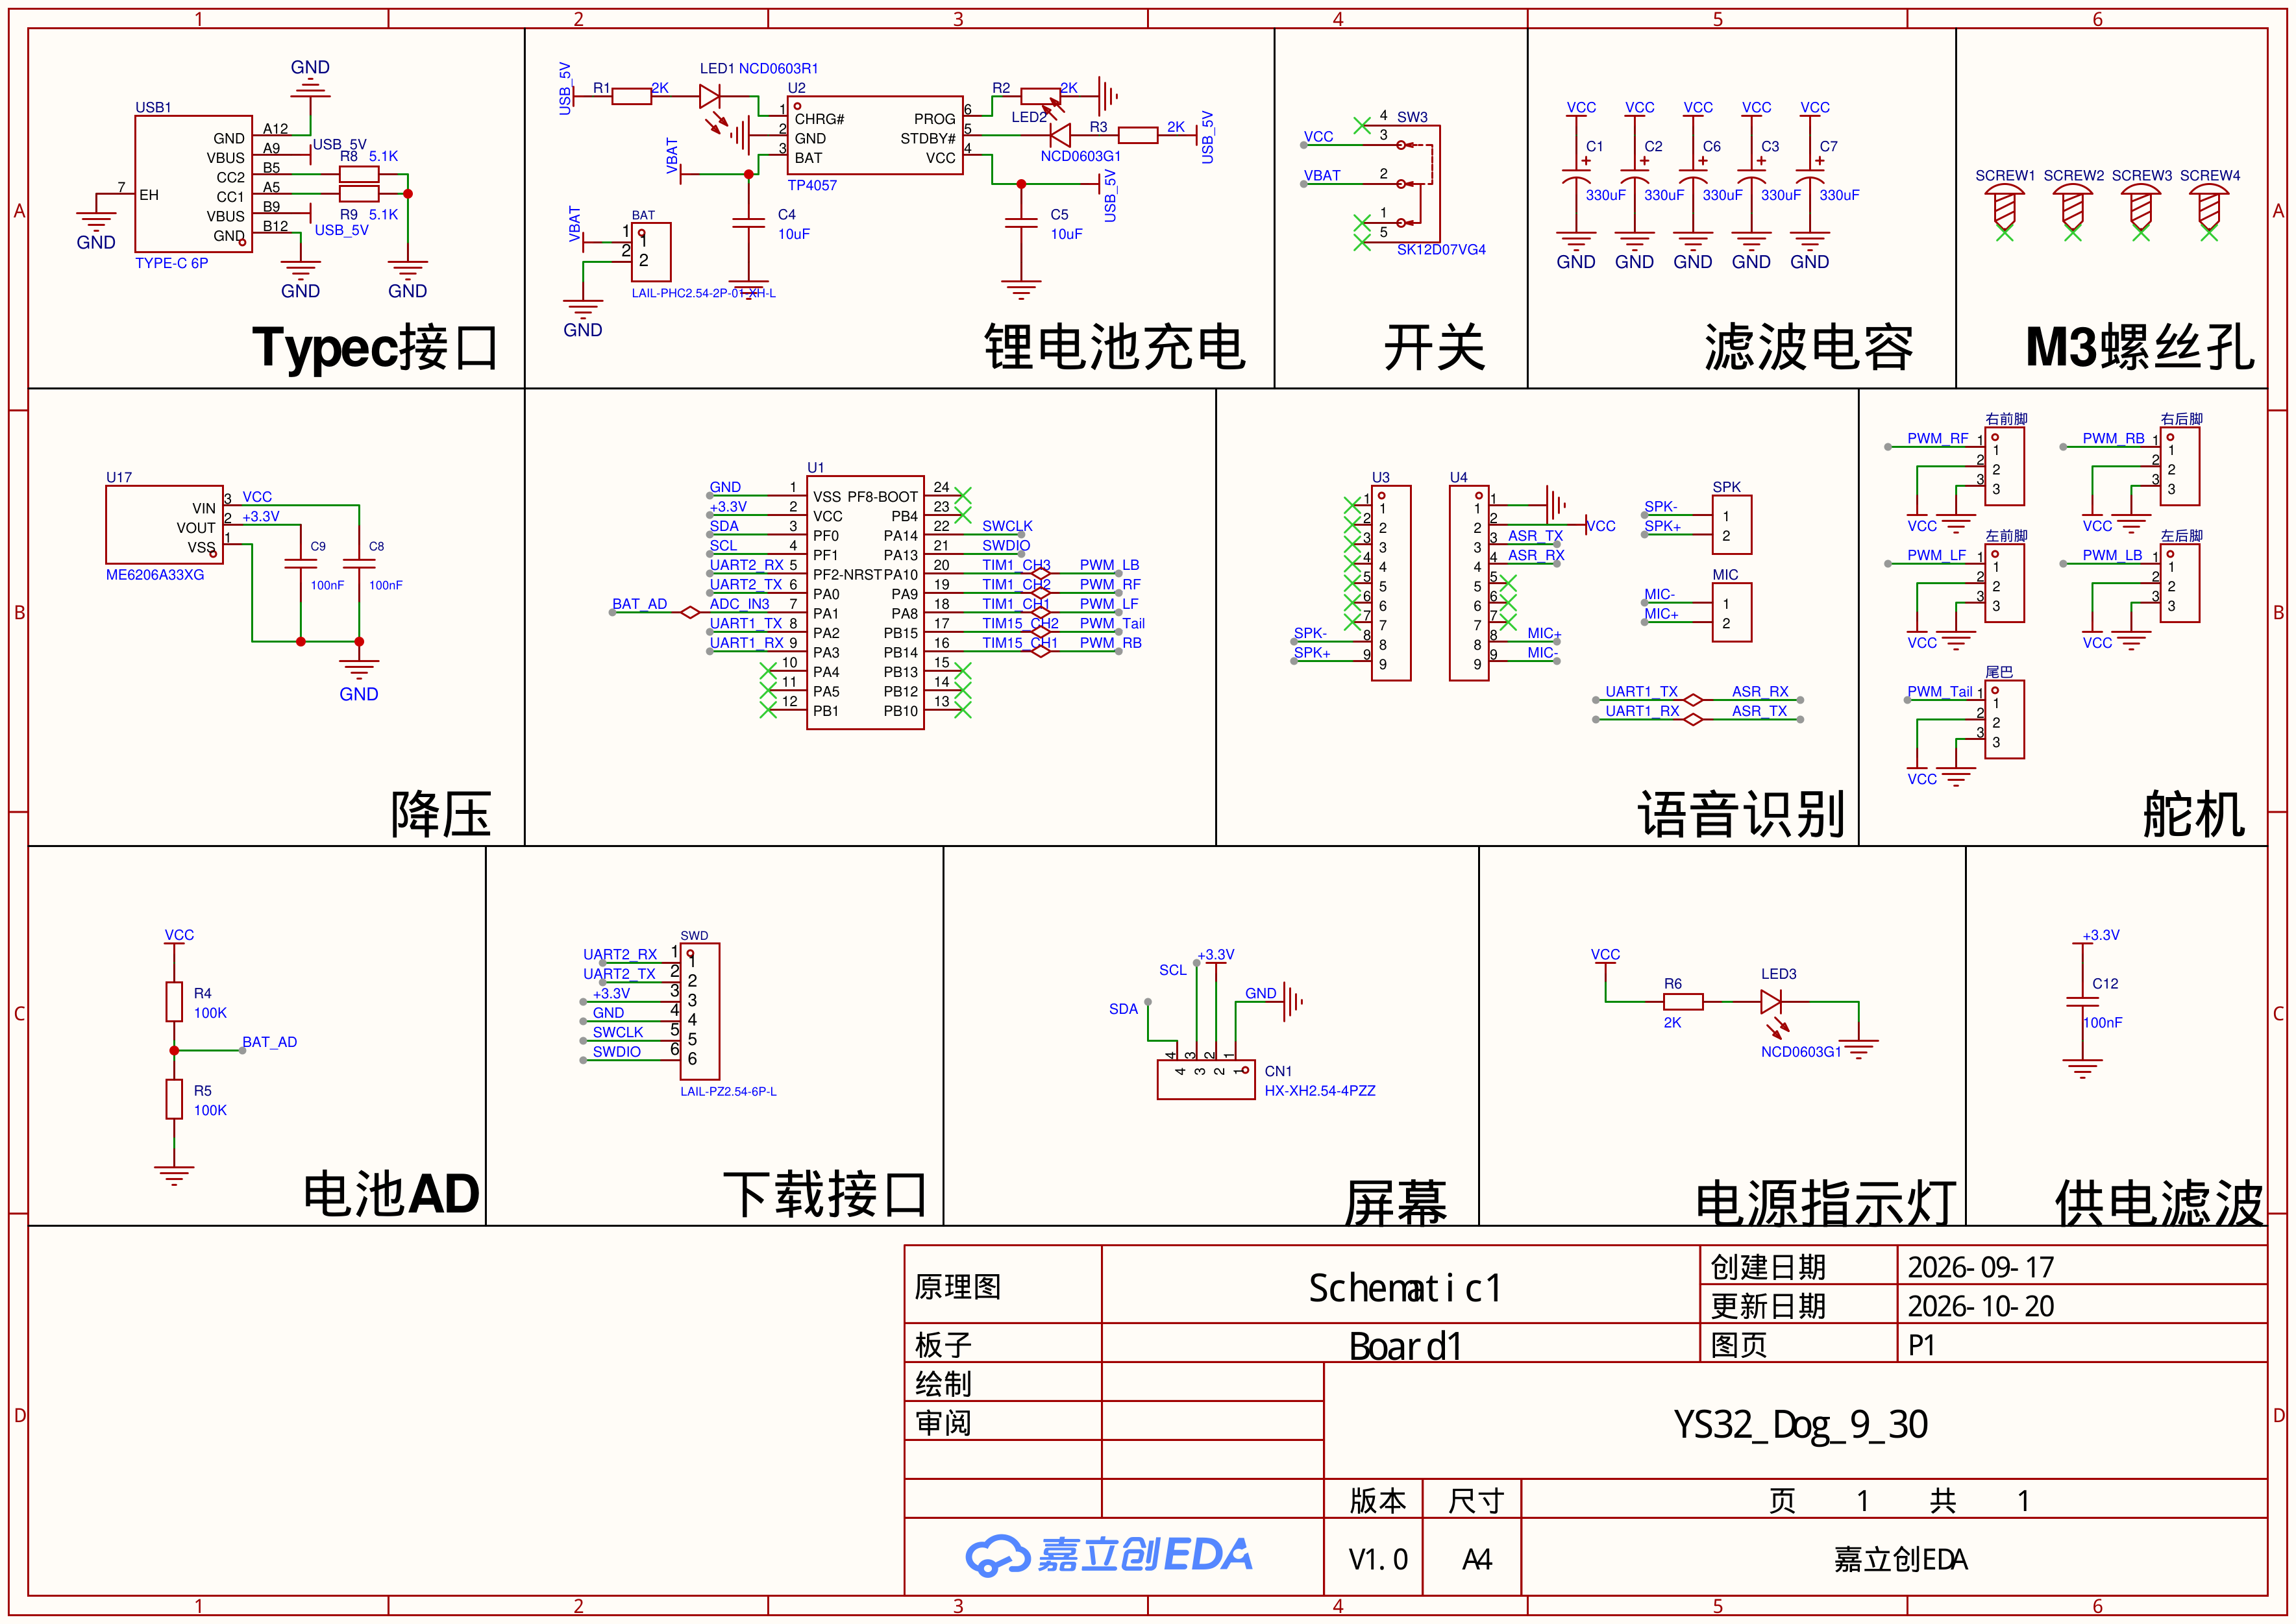
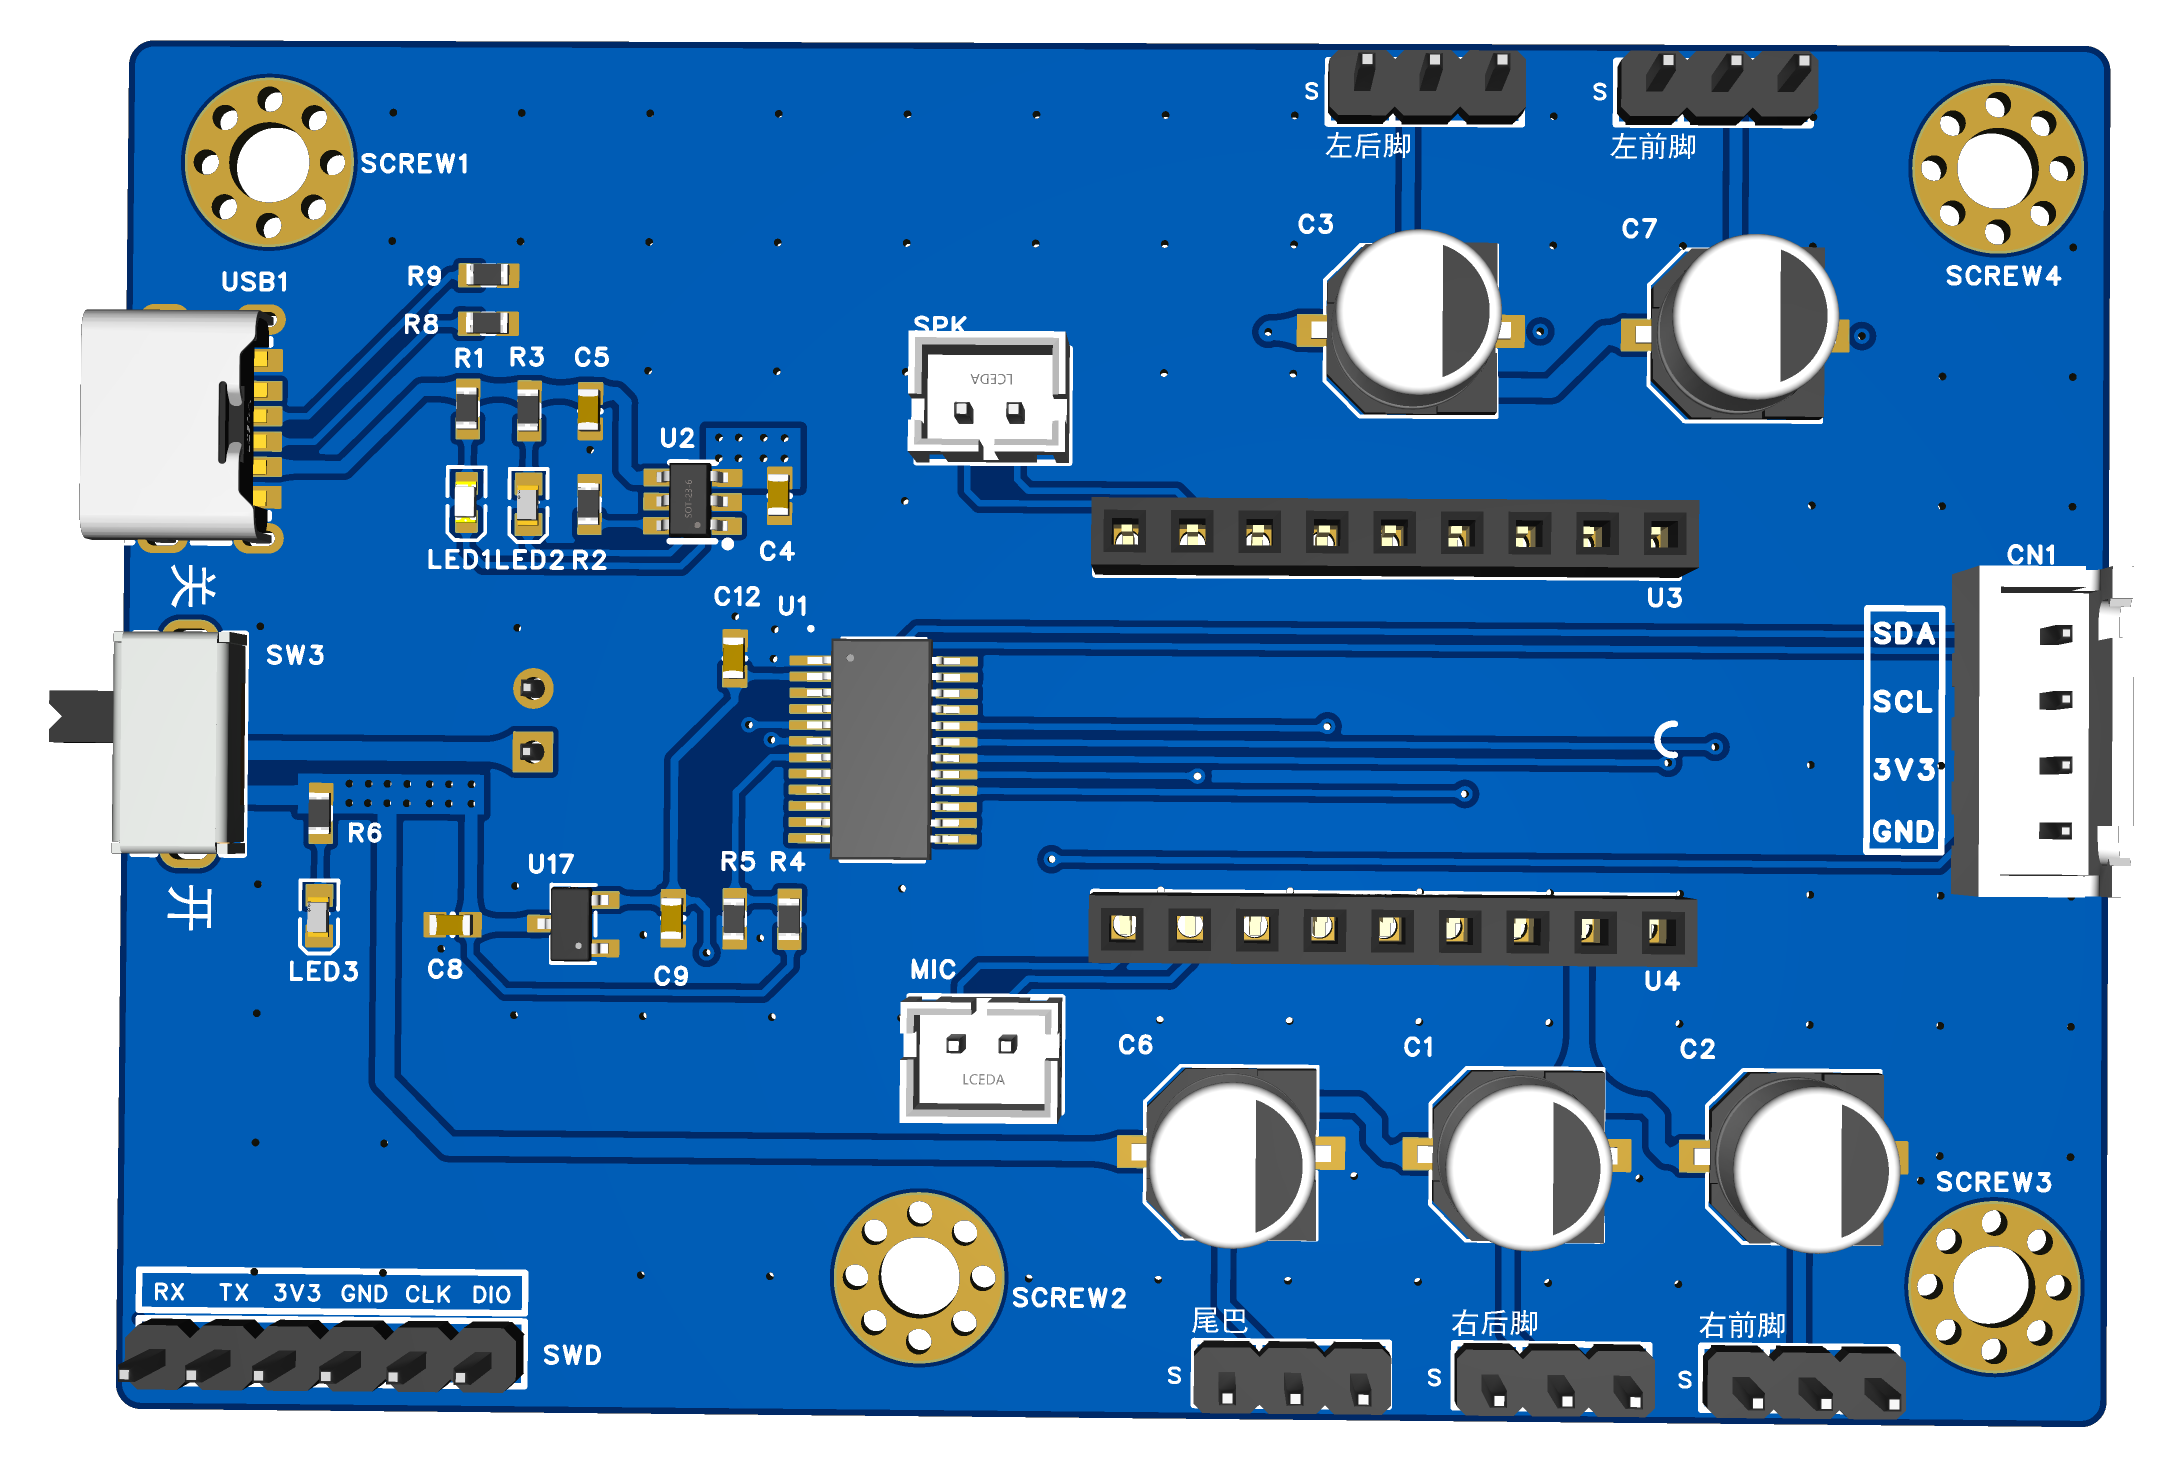
除舵机外,系统的核心外设还有 OLED 屏幕、麦克风、喇叭——麦克风与喇叭直接挂载在语音模块上,由语音模块直接控制。硬件原理图如下:
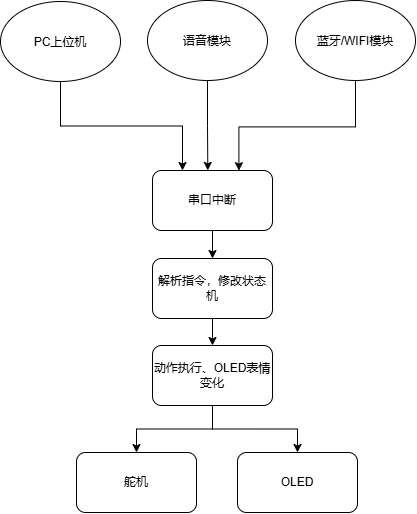
整套应用的控制链路非常清晰:外部指令进来,先由串口中断捕获,再解析指令、修改状态机,最终落地为动作执行与 OLED 表情变化。
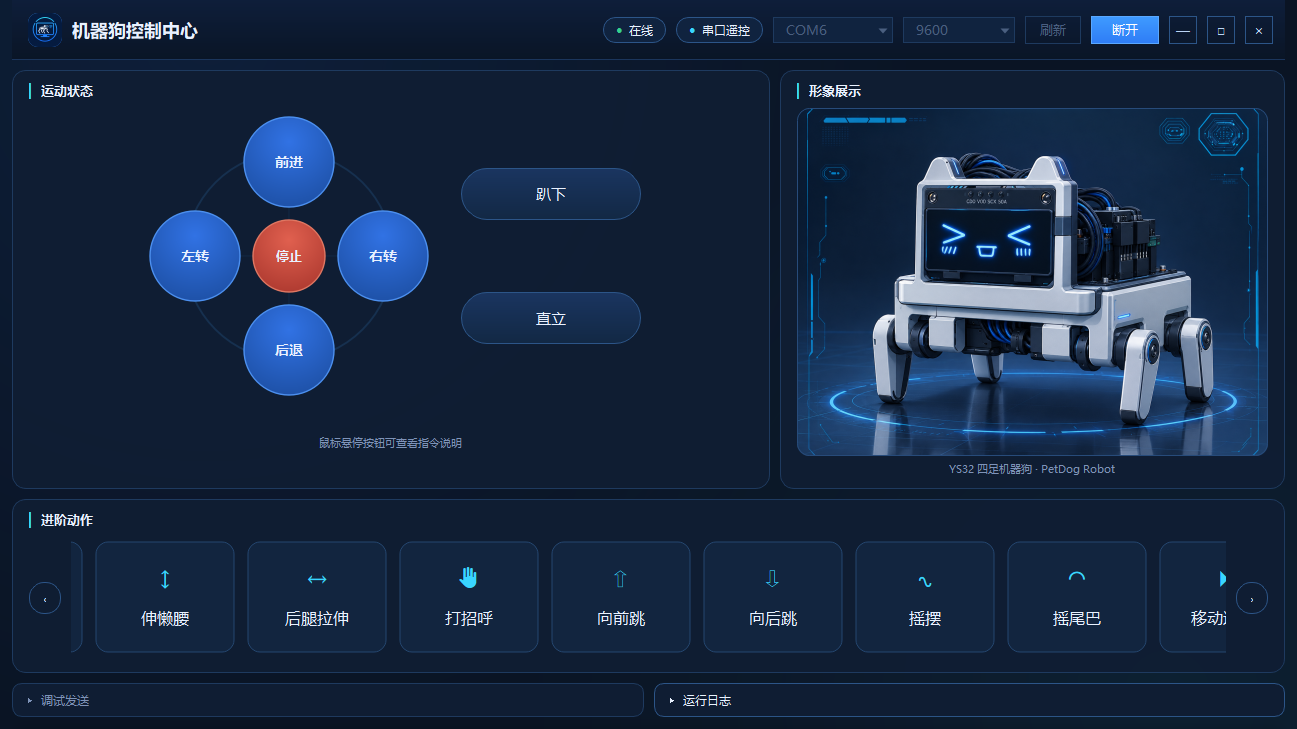
测试阶段,可直接使用汇春配套上位机下发指令,软件界面如下:
04 · 汇春方案优势
🧩 电路极简 故障率更低、BOM 更省,集成化设计减少外围元件数量。 | 💰 高性价比 YS32F030 使用内部时钟,省去外部晶振、晶振电容与 BOOT 配置电阻。 |
🎙️ 控制方式丰富 支持拓展蓝牙上位机、电脑上位机、语音模块等多种控制方式。 | ⚡ 灵活扩展 5 路 PWM 舵机接口,支持多种动作组合;电池电压实时监测,低电量保护。 |
完整应用笔记已上线
本方案的原理讲解、硬件设计、动作时序与测试流程,已完整收录在 汇春科技开发者 Wiki · 应用笔记 中,搜索「多路舵机控制——桌面电子狗应用」即可查阅。


0755-86227153


